Continual Quadruped Robots Coordination via Semantic Skill Discover
Published in 10th Annual Conference on Robot Learning, 2026
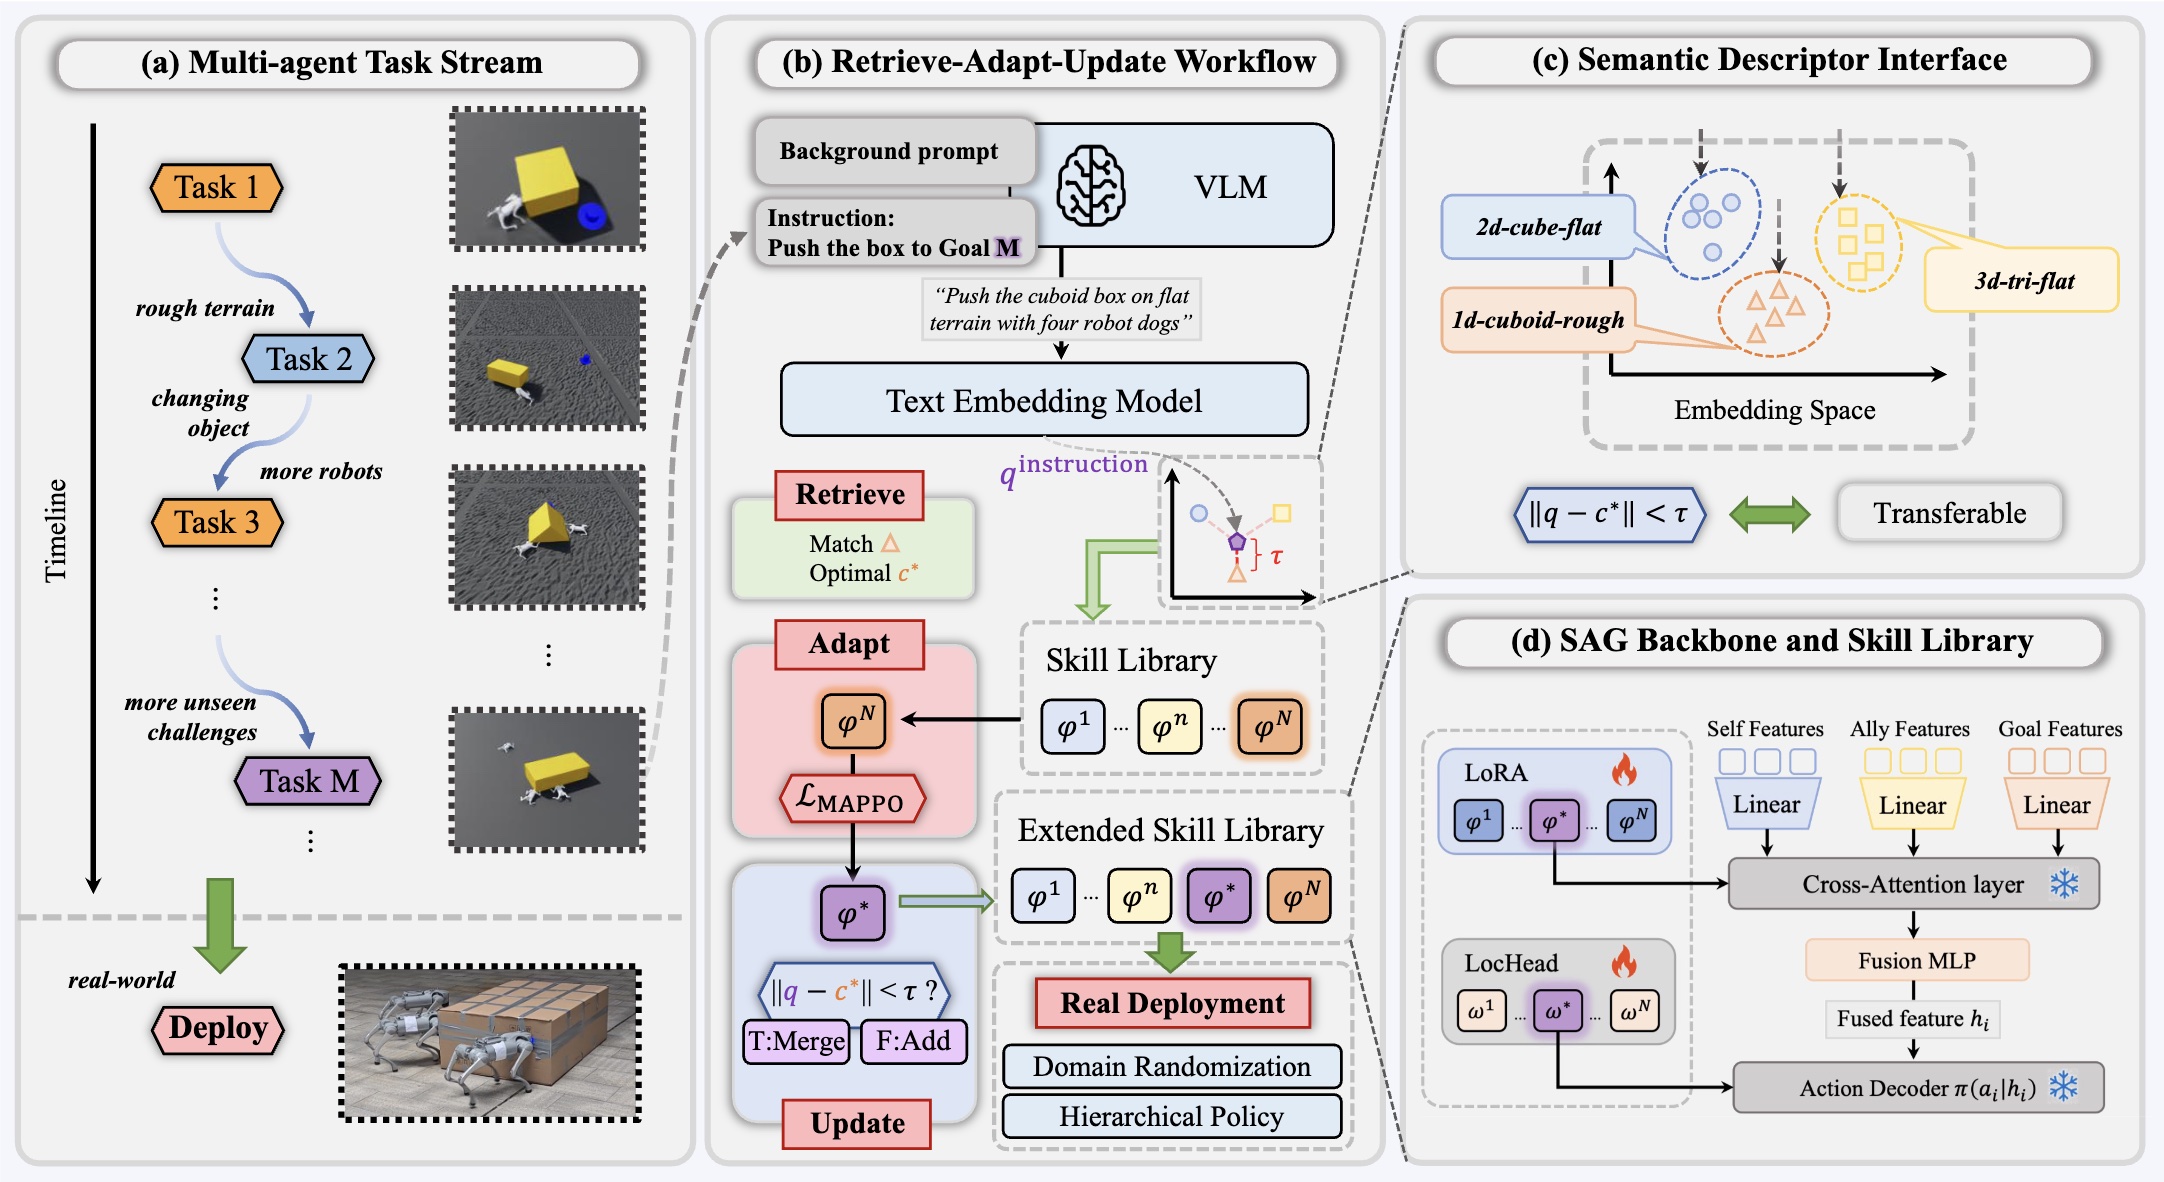
This paper proposed a multi-agent continual learning method for continual quadruped coordination learning.
Published in 10th Annual Conference on Robot Learning, 2026
This paper proposed a multi-agent continual learning method for continual quadruped coordination learning.